
Робот-пылесос видит базу, но не заезжает: причины и решение
Если робот-пылесос находит док-станцию, но крутится рядом, упирается в неё или не попадает на зарядные контакты, значит проблема возникает на этапе финального заезда, а не поиска базы.
Последовательно проверьте пространство перед станцией, её положение и устойчивость, возможные помехи для инфракрасного сигнала, а затем состояние зарядных контактов и ИК-окон.
Если базу перемещали или обстановка в комнате изменилась, может потребоваться повторная настройка домашней позиции. Названия функций и порядок действий зависят от модели.
Коротко. Сначала освободите и выровняйте зону перед базой, убедитесь, что станция не сдвинулась, очистите контакты и ИК-окна. Если база или обстановка менялись, заново настройте домашнюю позицию в приложении по инструкции производителя.
Что происходит и что проверить сначала
Инфракрасный маяк помогает роботу обнаружить станцию, но для стыковки ему также нужны свободное пространство для манёвра и точное совпадение траектории с зарядными площадками.
Начинайте диагностику с простых внешних причин:
- уберите кабели, носки, игрушки, края ковров и другие предметы на пути к базе;
- проверьте, не сдвинулась и не развернулась ли станция;
- убедитесь, что база стоит ровно и не качается;
- исключите прямой солнечный свет и яркие отражения рядом с ИК-маяком;
- протрите доступные зарядные контакты и ИК-окна.
Если робот доезжает до станции, начинать стоит не с ремонта, а с проверки условий точного подъезда и контакта.
Освободите и выровняйте место для базы
На финальном участке робот должен подъезжать к док-станции прямо, не объезжая мебель и другие препятствия. В исходном материале в качестве ориентира указан свободный коридор длиной не менее 1,5 м и шириной 1 м.
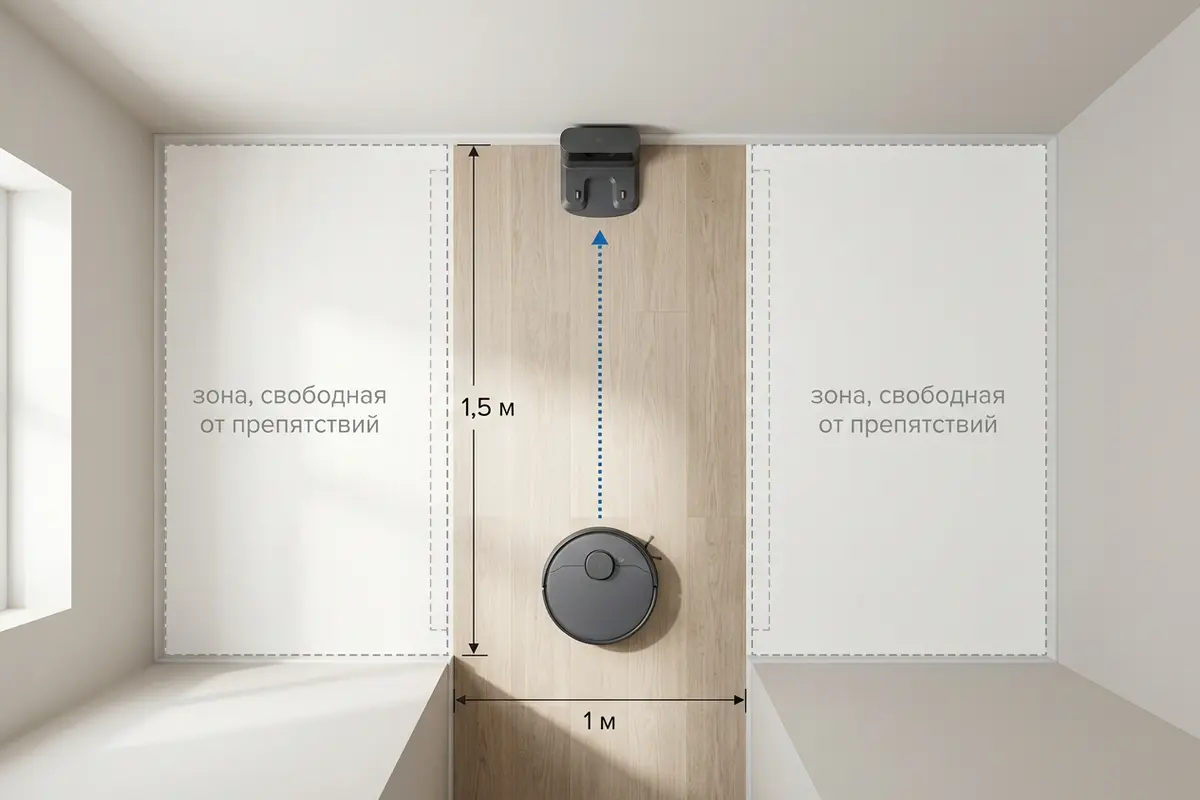
Там же приведена оценка зоны 2×5 м для надёжного автоматического докования автономных роботов. Она не привязана к конкретным бытовым моделям и не должна восприниматься как универсальное требование: необходимые расстояния следует уточнять в инструкции к своему устройству.
- Освободите траекторию. Уберите кабели, носки, игрушки, ножки стульев, свисающие провода и края ковров.
- Проверьте боковые зазоры. Исходный материал рекомендует оставлять минимум 0,5 м по бокам станции и 0,3–0,5 м до стены для манёвра. Требования конкретной модели могут отличаться.
- Поставьте базу на твёрдый горизонтальный пол. Ковёр, кабель под корпусом или наклон могут помешать совпадению зарядных площадок.
- Исключите засветку и отражения. Прямое солнце, мощные лампы, зеркала, глянцевые фасады и металлические поверхности могут создавать помехи для ИК-сигнала.
У базы должен быть свободный, ровный и предсказуемый подъезд без посторонних предметов и сильной засветки.
Проверьте, не сдвинулась ли док-станция
Робот ориентируется на сохранённую домашнюю позицию. Если после уборки или касания корпусом станция сместилась либо развернулась, фактическая траектория заезда может перестать совпадать с картой.
В исходном материале указано, что помешать парковке способно смещение базы на 5–10 см. Это ориентир, а не универсальный порог для всех моделей.
- Сравните текущее положение станции с тем, в котором она находилась при построении карты.
- Выровняйте базу и убедитесь, что она не развёрнута относительно стены и линии подъезда.
- На скользком ламинате или плитке зафиксируйте станцию комплектным двусторонним скотчем либо ковриком-держателем, если такой способ предусмотрен производителем.
- После фиксации проверьте, не зажат ли кабель под корпусом и не наклонена ли база.
Положение док-станции должно оставаться неизменным от построения карты до завершения уборки.
Настройте домашнюю позицию и исключите ИК-помехи
Повторная настройка может понадобиться после перемещения или разворота базы, перестановки мебели либо появления рядом зеркала, стеклянной двери или металлического шкафа.
На нестабильный или искажённый сигнал могут указывать:
- несколько лишних попыток парковки;
- рыскание или скольжение по контактам;
- широкие развороты, включая повороты на 180°;
- сообщение приложения «не удалось найти базу».
Важно. Разделы «Настройки док-станции» или «Домашняя позиция», а также ручная калибровка есть не во всех приложениях. Сверяйте названия пунктов и последовательность действий с инструкцией производителя.
- Уберите источники прямого света и по возможности исключите яркие отражения рядом с базой.
- Поставьте робота строго перед док-станцией.
- Если модель поддерживает такую настройку, откройте в приложении раздел «Настройки док-станции» или «Домашняя позиция».
- Удалите текущую домашнюю позицию и заново подтвердите расположение станции, следуя инструкции производителя.
Калибровка имеет смысл после изменения положения базы или обстановки, но её доступность и порядок выполнения зависят от модели.
Очистите контакты и ИК-окна
Пыль, шерсть и жирные следы на зарядных площадках могут помешать роботу распознать успешную стыковку. В исходном материале рекомендована очистка контактов и ИК-излучателей раз в 2–4 недели, а при наличии домашних животных — раз в 1–2 недели.
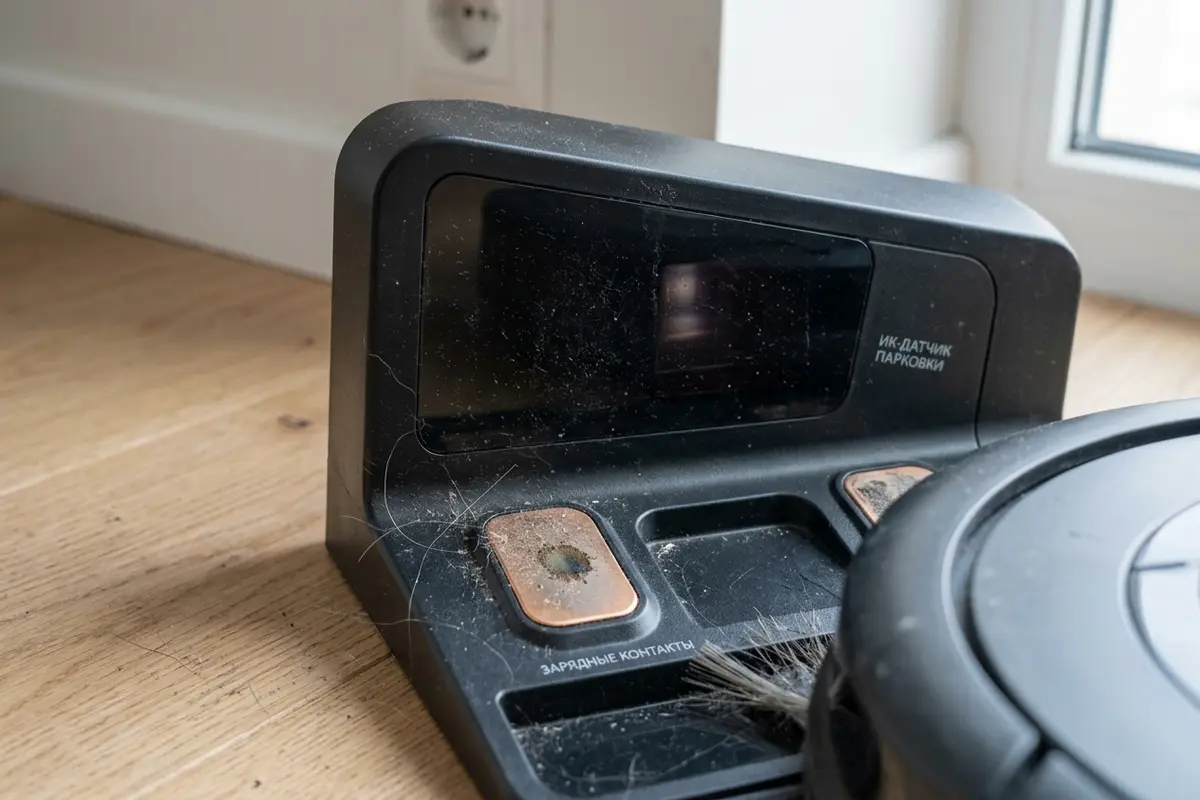
Важно. Перед обслуживанием отключите док-станцию от розетки. Допустимость влажной очистки и подходящие средства проверьте в руководстве к своей модели.
- Отключите базу от электросети.
- Мягкой сухой микрофиброй протрите зарядные пластины на станции и днище робота. Удалите пыль, шерсть и жирные пятна.
- При сильном загрязнении исходный материал допускает влажную салфетку с обязательной последующей сушкой. Используйте этот способ только в том случае, если он разрешён производителем.
- Осмотрите тёмное полупрозрачное окно ИК-излучателя на базе. Удалите пыль сухой ватной палочкой без нажима.
- Проверьте, не накренилась ли станция из-за ковра или зажатого кабеля.
После обслуживания контакты должны оставаться чистыми и сухими, а ИК-окна — свободными от пыли.
Проведите контрольный возврат после уборки
После изменений принудительно отправьте робот-пылесос на базу и проследите за финальной фазой подъезда. Успешный результат — робот без лишних манёвров попадает на контакты и начинает зарядку.
- Осмотрите коридор подхода: во время уборки робот или люди могли сдвинуть лёгкие предметы и стулья.
- Запустите возврат на док-станцию и наблюдайте за траекторией.
- Если робот рыскает, касается боковых препятствий или повторяет попытку, ещё раз проверьте зазоры, предметы на полу и засветку.
- Если модель поддерживает автоматическое обновление карты, включите эту функцию, чтобы робот учитывал изменения обстановки.
Если парковка по-прежнему не удаётся, ещё раз проверьте три основных условия: неизменное положение базы, чистые контакты и ИК-окна, актуальная домашняя позиция. Любые дальнейшие действия выполняйте по руководству производителя, не разбирая док-станцию самостоятельно.


