
Робот-пылесос не видит базу и не возвращается на зарядку: причины и решение
Если робот-пылесос не видит базу или не может состыковаться с ней, проблема не обязательно связана с серьёзной поломкой. Частые причины — загрязнение оптики и контактов, неправильное размещение док-станции или сбой карты.
Проверяйте устройство последовательно: сначала очистите датчики, затем осмотрите место установки базы, выполните программный сброс и только после этого ищите внешние помехи или признаки износа аккумулятора.
Коротко. Начните с сухой очистки ИК-окон и зарядных контактов, затем проверьте свободное место и положение базы. Если это не помогло, выполните принудительную парковку, перезагрузите робот и пересоздайте карту.
Почему робот не возвращается на базу
Робот может потерять сигнал станции, неправильно определить её положение на карте или не доехать до контактов. Чтобы не пропустить простую причину, придерживайтесь такого порядка диагностики:
- Очистите ИК-окна и зарядные контакты.
- Проверьте положение док-станции и свободное место вокруг неё.
- Запустите принудительную парковку, перезагрузите робот и при необходимости обновите карту.
- Уберите преграды и возможные источники инфракрасных помех.
- Проверьте, хватает ли заряда аккумулятора для возвращения к станции.
В большинстве случаев начать стоит с очистки и проверки места установки станции. Эти действия не требуют разборки устройства.
Очистите датчики и зарядные контакты
Важно. Используйте сухую мягкую ткань. Не очищайте ИК-окна влажными салфетками или абразивами: они могут оставить микроцарапины, рассеивающие сигнал.
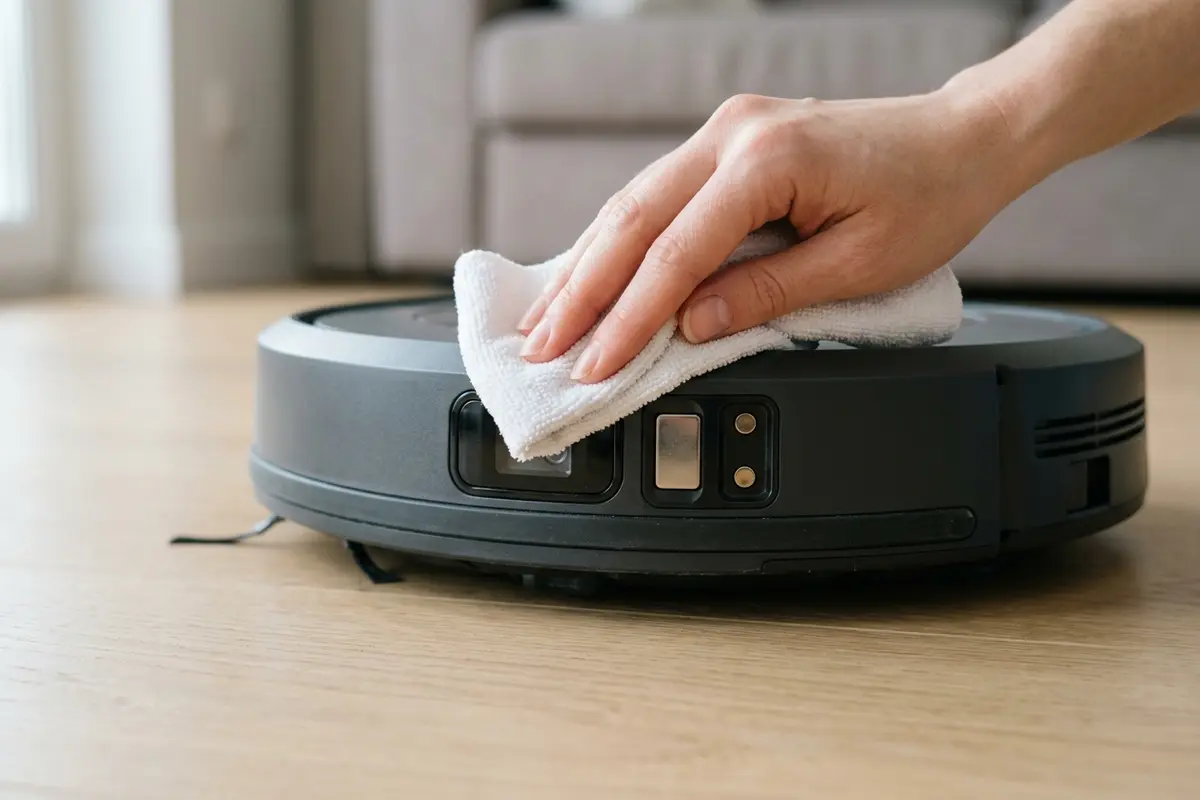
- Протрите ИК-окна. Сухой салфеткой из микрофибры очистите тёмное пластиковое окно на док-станции и ответный сенсор на бампере робота.
- Проверьте защитную плёнку. Убедитесь, что она снята с ИК-панели станции.
- Очистите контакты. Протрите сухой тканью металлические площадки для зарядки на роботе и базе. Видимый окисел можно аккуратно удалить обычным ластиком.
- Проверьте результат. Отправьте робот на базу через приложение или кнопкой на корпусе.
Если робот распознал станцию и состыковался с ней, причиной могли быть загрязнённые ИК-окна или контакты.
Проверьте установку док-станции
Для уверенного подхода к базе роботу нужно свободное пространство. В исходных рекомендациях указаны минимум 0,5 м по бокам и 1,5 м перед станцией, но требования конкретной модели могут отличаться.
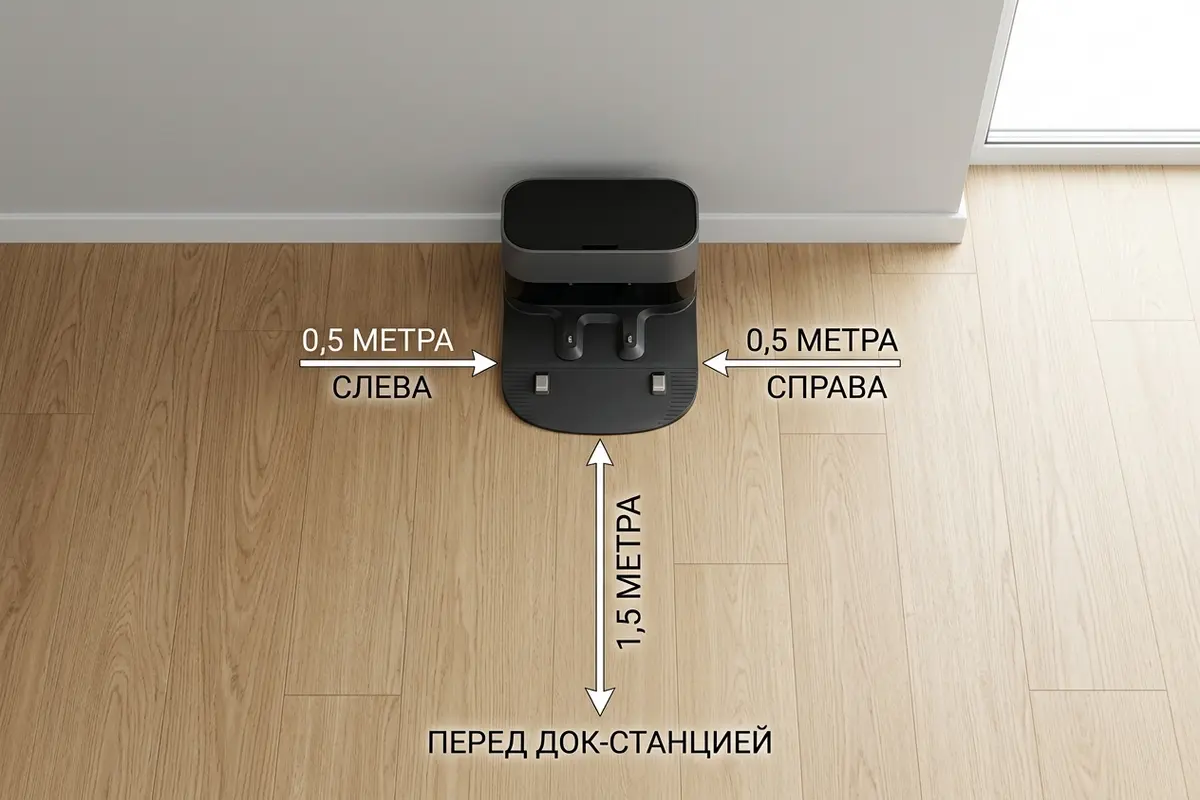
- Ровный пол. Поставьте базу на твёрдую поверхность. На мягком ковре станция может наклониться, из-за чего ИК-луч будет направлен мимо робота.
- Стена за станцией. Придвиньте базу вплотную к стене, не оставляя зазора сзади.
- Свободная зона. Уберите из радиуса 1,5 м зеркала, хромированные ножки мебели и другие глянцевые поверхности, которые могут создавать ложные отражения.
- Постоянное положение. Не передвигайте базу во время уборки: робот может искать её по прежним координатам карты.
Свободная зона, ровный пол и неизменное положение станции помогают роботу выбрать правильный угол и попасть зарядными площадками на контакты.
Перезагрузите робот и обновите карту
Если датчики чисты и база установлена правильно, проверьте программные причины. Выполняйте действия по порядку.
Принудительная парковка
Поставьте робот примерно в метре от базы и нажмите кнопку возврата на корпусе или в приложении. Если уборка началась не со станции, а из другой комнаты, робот может не найти док-станцию, поэтому новый цикл следует запускать с базы.
Перезагрузка
Выключите питание робота на 15–20 секунд, затем включите его снова. Перезагрузка может сбросить временные ошибки датчиков.
Пересоздание карты
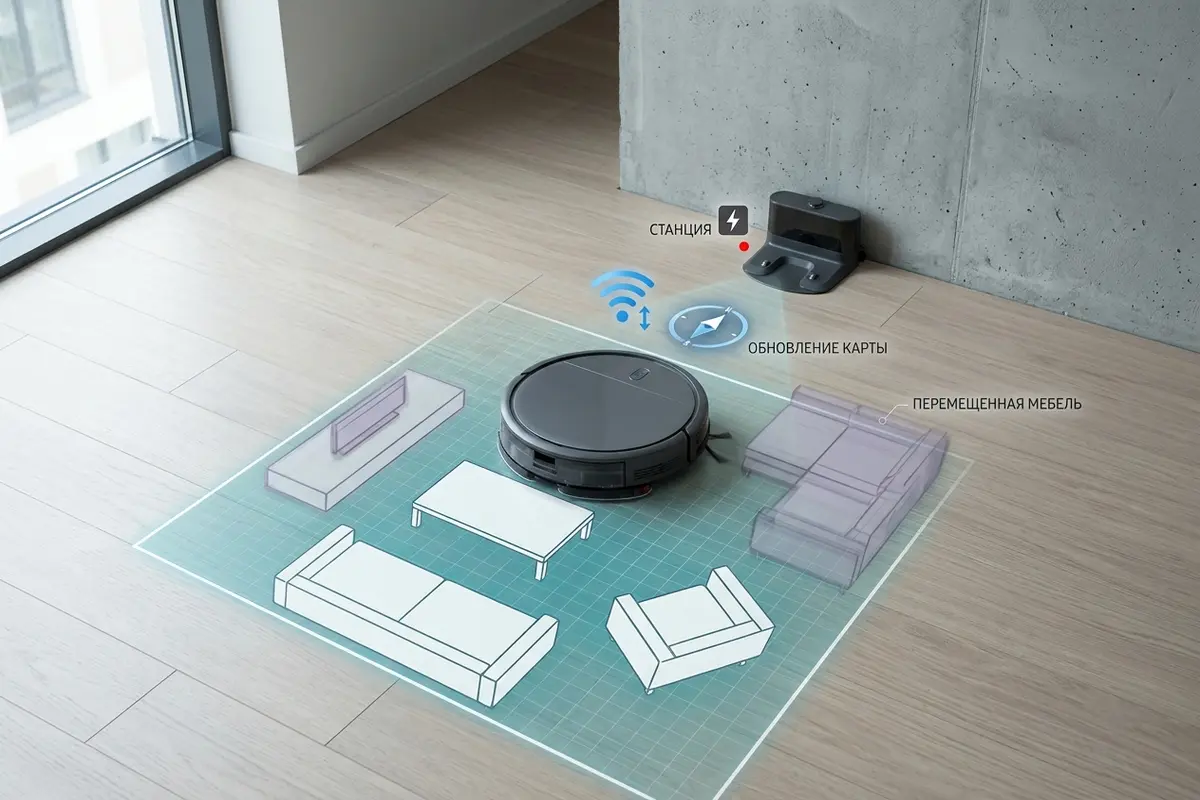
Если робот начал теряться после перестановки мебели, удалите старую карту в приложении. Запустите новый цикл уборки со станции, чтобы устройство построило актуальную карту с правильным расположением базы.
Исключите преграды, помехи и разряд аккумулятора
Если робот видит направление к станции, но не доезжает или не завершает парковку, проверьте путь подъезда, внешние источники инфракрасного сигнала и аккумулятор.
- Глубокий разряд. Поставьте полностью разряженный робот на базу вручную. Через 10–15 минут попробуйте запустить парковку снова.
- Физические преграды. Уберите из зоны подъезда шторы до пола, напольные растения и провода, способные блокировать ИК-луч.
- Инфракрасные помехи. Для проверки временно выключите телевизоры, ИК-обогреватели и камеры видеонаблюдения. Их влияние зависит от модели робота и условий в помещении.
- Износ аккумулятора. Старая батарея может разряжаться раньше, чем робот успеет вернуться из дальней комнаты. Возможный признак — устройство останавливается в 20–30 см от станции.
Если после устранения преград робот доезжает до базы, проблема была в зоне подъезда или внешних помехах. Повторяющаяся остановка перед станцией при низком заряде может указывать на износ аккумулятора.
Когда обращаться в сервисный центр
Сервисная диагностика нужна, если робот не реагирует после очистки сенсоров и контактов, проверки положения базы, перезагрузки, сброса карты и устранения возможных помех.
Когда нужен специалист. Если базовые проверки не дали результата, возможна аппаратная неисправность излучателя на док-станции или датчика самого робота. Для определения причины требуется диагностика в сервисном центре.


